


Att välja ett servomotorsystem för en maskinkonstruktion börjar med att förstå komponenterna som utgör servomotorn eller servodrivsystemet. Servosystem är slutna system som används för att styra vissa önskade rörelser. De inkluderar en återkopplingsenhet som ger konstant information mellan motorn och föraren för att exakt kontrollera positionen, hastigheten och vridmomentet för den mekanism som drivs.
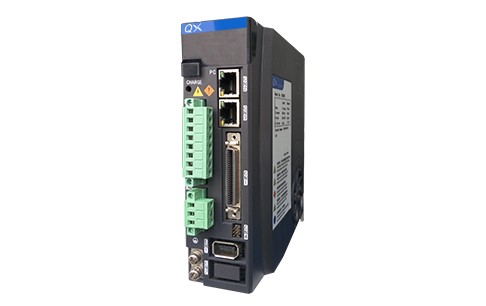
QXR Högpresterande DDR motor servodrivrutin
Vanligtvis är servokonstruktioner mycket dynamiska system som involverar körning av en last för att accelerera och bromsa snabbt. De fungerar i fyra kvadranter, vilket innebär att de kan styra vridmoment och hastighet, både positivt och negativt.
Servodrivet urval kräver en systematisk lösning. Med andra ord, ett helhetsgrepp som tar hänsyn till övergripande mekaniska, elektriska och programmeringsparametrar. Systemet inkluderar bestämning av mekaniska belastningar, rörelsekurvor (inklusive positioneringskrav), servomotoregenskaper och miljön i vilken motorn och andra komponenter är placerade; Speciellt när motorn går med en nästan konstant hastighet har det en inverkan på färdiga produkter, material och/eller själva processen.
Parametrar för mekanisk belastning och rörelsekurva
Låt oss börja med att förstå vad krav på mekanisk belastning och rörelse betyder. Grundläggande newtonsk fysik hävdar att kraften (eller vridmomentet i rotationsriktningen) är proportionell mot massan (rotationströgheten) gånger accelerationen, oavsett om accelerationen är positiv eller negativ. I samband med rörelsedesign har maskinkonstruktion sin egen kvalitet och kvaliteten på den last den bär.
Därför är det viktigt att bestämma de mekaniska delarna - speciellt kvaliteten på rörelsen och den önskade rörelsekurvan. Metoder för att omvandla rotationsrörelse till linjär rörelse varierar stort och påverkas av faktorer som noggrannhet, belastning, rörelsedynamik och miljö.
När den mekanism som används är förstådd är det viktigt att förstå rörelsedynamiken för att bestämma den bästa servomotorlösningen. Rörelsekurvan inkluderar inte bara rörelsen från en punkt till en annan, utan också de funktioner som kan användas i den rörelsen, såsom dragkraften som är associerad med bearbetningen av delarna. Acceleration, enhetlig och retardation, såväl som uppehålls- och paustider, ingår alla i systemets totala rörelsekurva. Indexeringsrörelser kan vara enkel triangulär rörelse, variabel trapets eller 1/3-1/3-1/3 (den mest effektiva rörelsen förknippad med RMS-vridmoment).
Servosystem val och urval verktyg
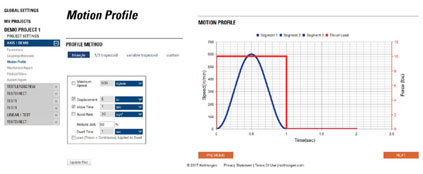
Många leverantörer erbjuder urvals- och urvalsverktyg för att hjälpa användare att bygga rörelseprofiler baserat på rörelsekraven för deras applikationer. De flesta mjukvaruverktyg, som Kollmorgens Motioneering-plattform, tillhandahåller en mängd olika rörelsebeskrivningar för att hjälpa dig att beräkna acceleration, rörelsetid, distans, hastighet och uppehållstid. Figur 1 visar den grundläggande 1/3-1/3-1/3-kurvan, med en acceleration på 50 procent införd för att jämna ut accelerationen. I det här exemplet valde vi att flytta 8 tum på 1 sekund och använda 50 procent acceleration och en uppehållstid på 2 sekunder. Systemet beräknar rörelse i termer av 1/3 accelerationstid, 1/3 konstant hastighet och 1/3 retardation. Den maximala hastigheten som beräknas av verktyget är 720 tum/min. Du kan se "S"-kurvans kontur (baserat på 50 procent acceleration). Dessutom, för denna rörelse, kan det ses att en dragkraftsbelastning (röd linje) appliceras på den tvärgående delen av rörelsen -- denna rörelsekurva bearbetas förmodligen. Uppehållstid kan också ses som 3 sekunder. Uppehållsdelen är viktig eftersom alla parametrar som är associerade med denna kurva kommer att användas för att beräkna RMS-vridmomentet, vilket kommer att vara ett mått som vi använder för att välja rätt motor. Förutom rörelsekurvor är det också viktigt att förstå de faktiska positioneringskraven för laster när det gäller upplösning, noggrannhet och repeterbarhet. Detta kommer att påverkas direkt av valet av återkopplingsanordningar och (mer påtagligt) av det tomma momentum av mekaniska kopplingar i form av spelrum och flexibilitet.
Om inte konstruktionen kan använda en direktdriven motorlösning, kommer den att inkludera någon typ av mekanisk transmission. Roterande linjär kraftöverföring (som omvandlar uteffekten från en roterande motor till axelrörelse) kan åstadkommas med remskivor eller med skruvbaserade mekanismer, såsom kulskruvar. Den roterande drivningen inkluderar en växellåda eller remdrift så att remskivor av olika storlekar kan användas som retarder. I vissa applikationer bidrar de delar som flyttas avsevärt till den totala rörelsemassan. Ett specialfall är massan på en maskinaxel som måste flyttas för att ändra --, till exempel vid distribution eller bearbetning av ett robotsystem. Den totala lastvariationen kan vara en faktor vid justering av servodrivningen.
Komponenter i rörelse måste summera sin tröghet och reflektera den tillbaka till motoraxeln. Förutom tröghet måste yttre krafter, friktion och ineffektivitet beaktas.
Miljöhänsyn vid servodesign
Det är inte över än. När servodesignen bestäms kan endast vissa tillgängliga mekanismer ekonomiskt och effektivt tillhandahålla den erforderliga rörelsen, bärförmågan och noggrannheten. En hänsyn som ofta förbises är den miljö där servosystemet fungerar. De flesta servomotorer är klassade för att fungera vid 40C - en mycket varm miljö, men typisk i många fabriks- och industrimiljöer.
Körelektronikens värmebeständighet är inte särskilt hög, och eftersom de också är klassade till 40 grader C är det en utmaning att hantera omgivningstemperaturen där de arbetar. Vanligtvis krävs forcerad kylning i styrskåpet för att upprätthålla korrekta miljöförhållanden (temperatur och luftfuktighet). Därför måste platsen för motorn och föraren övervägas. Naturligtvis kan motorn installeras eller integreras direkt i enheten för att driva den lastbärande mekanismen. Däremot är frekvensomriktaren i en centraliserad lösning placerad i ett styrskåp -- det behöver vanligtvis kylas.
Tillverkare definierar partiell motorprestanda enligt de miljöförhållanden som motorn arbetar under. Som nämnts ovan antar många designers att motorn är klassad för en omgivningstemperatur på 40 grader C, men ibland tillhandahålls en motorspecifikation på 25 grader C. Därför bör de publicerade referensvärdena uppmärksammas vid granskning av specifikationer. Om maskinens omgivningstemperatur överstiger den nominella omgivningstemperaturen kommer motorn inte att nå den nominella effekten.
Andra miljöförhållanden kan påverka motorfärger och tätningar och andra mekaniska delkomponenter. Damm, smuts, fukt, spraysköljning, hygienkrav, explosiva miljöer, vakuummiljöer och strålning kräver alla speciella servomotorer med fysiska egenskaper anpassade till den aktuella tuffa miljön.
Valprocess
Vid bestämning av den erforderliga motor-/drivsystemsammansättningen är en stor del av det tidiga urvalet mekaniskt och miljömässigt. När användaren nu väljer slutprodukten måste de återstående systemkomponenterna som systemet innehåller beaktas. Mekaniska och miljömässiga faktorer kommer att fortsätta att påverka återkopplingselement, ledningar och det ultimata valet av styrarkitektur.
Återkopplingsöverväganden och servomotoregenskaper
Per definition har servosystem återkopplingsenheter som mäter hastighet, position och andra systemparametrar under drift. Tillverkare kan ha begränsade alternativ, men det är viktigt att noggrant överväga specifika tillämpningsparametrar, inklusive slagbelastning och positioneringsnoggrannhet samt repeterbarhet. Roterande transformatorer har ofta utmärkta prestanda i tuffa miljöer, speciellt för högre slagbelastningar. En roterande transformator är en roterande transformator som består av en lindningsspole med stator- och rotordelar runt kärnan. Denna konstruktion möjliggör högre temperaturdrift och större tolerans mot höga stötbelastningar än kodare som kan innehålla glasskivelement.
Sinusformade kodare kan ge hög upplösning, upp till 24 bitar och mer, för optimal positioneringsnoggrannhet. Vissa hybridkodare kan ge robustheten hos en roterande transformator med bättre upplösning. Dessa smarta kodare är baserade på roterande transformatorer med elektroniska komponenter som tolkar sinus- och cosinussignaler och omvandlar dem till en högupplöst digital signal som kommer att skickas till en servodrivrutin för användning i hastighets- och positionsåterkoppling.
För närvarande erbjuder de senaste kodarna en mängd olika kommunikationsprotokoll (EnDAT, BiSS och DSL) och ger hög upplösning och låg bruskapacitet för att hjälpa till att uppnå optimala återkopplingssignaler till servodrivrutiner och styrenheter.
Ett annat feedbackval som beror på applikationskraven är om du vill ha absolut eller inkrementell feedback. I ett roterande system kan du räkna från 0 när du har slutfört en 360 graders rotation med ett enda varv av utrustning. Multiturn-absolutgivaren låter systemet veta dess position, inte bara motorns position i en 360 graders rotation, utan även antalet varv den har gjort i varje riktning. Så den vet exakt var den är. Det är viktigt att veta detta och var verktygen och andra axlar finns. Enkla inkrementella kodare, å andra sidan, kan bestämma positionen i en enda rotation, men först efter att ha hittat noll i startcykeln. Som ett resultat kommer användaren inte att veta hur många cykler som har slutförts eller ens den absoluta positionen
i en 360 graders rotation när den är påslagen.
Förutom servomotorn och själva servodrivaren är själva kopplingen mellan de två också viktig. Kabelflexibilitet (definierad av dess tillåtna böjningsradie) är en viktig faktor, särskilt när kabeln rör sig med axeln.
Kabellängden kan begränsas av vilken typ av kodare som avses. Kabelparametrar som impedans och spänningsfall, i kombination med kodarens signalstyrka, är nyckelfaktorerna vid längdövervägande. Vissa av de nyare enheterna som erbjuds på marknaden sänder seriell information till drivrutiner (som DSL, EnDat och BiSS) med mycket höga överföringshastigheter, vilket kommer att påverkas av längden, särskilt impedans och signal-brusförhållande. Även kontakten spelar en roll i "feedback"-slingan, eftersom kontakten behöver behandla de olika signalerna som genereras från dessa enheter. En annan kabellängdsfaktor relaterad till motoreffekt är relaterad till de höga switchfrekvenserna som är involverade i dagens PWM-drivrutiner. Det finns brus i motorns strömkabel. När kabeln blir längre och närmar sig hälften av frekvensvåglängden på kabeln kommer en antenn att bildas. Antennen kommer att skicka eller ta emot information (i detta fall genererar brus) som inte bör finnas i ett högpresterande system.
Sista parametern: rörelsestyrning och nätverk -- centraliserat kontra decentraliserat
A final consideration that can cause duplication of the overall design process (and change other specified components of the design) is the system architecture. The engineer must ask: Should I focus on a centralized control system with drivers, controllers, and supporting electronics packaged in a centralized cabinet, or is it more profitable and cost-effective to distribute the drivers across the machine (a distributed systems approach)? A machine with multiple axes, which may be scattered across the machine, would be an ideal candidate for a distributed solution. This method can significantly reduce cable requirements and save costs associated with the wiring of long cables and the cable slots and supports that go with these cables. In addition, moving the driver out of the machine reduces the size of the cabinet required to house the control and support electronic components, again reducing costs and cooling requirements within the cabinet. On the other hand, machines that are compact and have fewer axles will not benefit from a traditional
centraliserat tillvägagångssätt.
slutsats
Det finns många saker som måste beaktas när man väljer ett servosystem för en applikation, av vilka många har beskrivits i den här artikeln. Ett annat val som påverkar valet av komponenter styr systemet. Styrtypen specificeras vanligtvis i ett tidigt skede i maskinkonstruktionsdiskussioner och beror på en mängd olika faktorer, medan styrvalet vanligtvis låser valet av fältbusskommunikationsstandarder.