gemensam sak:
Tekniken för AC-servomotorer är baserad på tillämpningen av frekvensomvandlarteknologi, som imiterar kontrollmetoden för DC-motorn med PWM-metoden på basis av servostyrning av DC-motorn. Därför måste AC-servomotorn ha steget frekvensomvandling: frekvensomvandling är att likrikta 50 eller 60Hz växelström till likström först, och sedan invertera den till en frekvensjusterbar vågform som liknar sinus och cosinus av olika styrbara gatetyristorer (IGBT,IGCT) genom bärvågsfrekvens och PWM-modulering. Eftersom frekvensen är justerbar kan växelströmsmotorns hastighet justeras därefter (n=60f/p, n är hastigheten, f är frekvensen och p är antalet poler). Som en professionell tillverkare av servomotorer har Weichida åtagit sig att tillhandahålla högkvalitativa AC-servomotorer med utmärkt prestanda och stabilitet för att möta olika industriella behov.
Olika punkter:
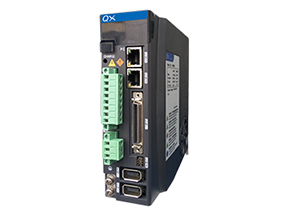
Servodrivenheter och frekvensomriktare är två typer av styrsystem som tjänar unika syften inom industrisektorn. Medan frekvensomvandlare vanligtvis används för styrning av kraftöverföring, används servodrivenheter i applikationer för rörelsestyrning som kräver hög precision och prestanda.
En av de viktigaste skillnaderna mellan de två är deras överbelastningskapacitet. Servodrivenheter har vanligtvis en trefaldig överbelastningskapacitet, vilket gör att de kan övervinna lastens tröghetsmoment vid start. Däremot tillåter frekvensomvandlare vanligtvis endast en 1,5-faldig överbelastning.
En annan stor skillnad är kontrollprecision. Servosystem ger mycket högre reglerprecision än frekvensomriktare. Kontrollprecisionen för en servomotor säkerställs vanligtvis av den roterande omkodaren i änden av motoraxeln. Vissa servosystem har en kontrollprecision på så fin som 1:1000.
Användningsscenarierna för de två systemen är också mycket olika. Frekvensomformare är bäst lämpade för applikationer som kräver lågkostnadslösningar utan höga prestandakrav. Servodrivenheter, å andra sidan, är designade för att möta applikationer som kräver hög precision, hög prestanda och hög lyhördhet.
När det gäller inhemska servomotorer varierar accelerations- och retardationsprestandan beroende på belastning och tröghet. Under tomgångsförhållanden tar servomotorer vanligtvis mindre än 20ms att accelerera från ett statiskt tillstånd till 2000r/min. Generellt är motorns accelerationstid längre när motoraxelns tröghet är större.
Sammanfattningsvis har servodrivenheter och frekvensomriktare distinkta möjligheter och prestandaegenskaper. Servofrekvensomriktare är bäst lämpade för rörelsestyrningstillämpningar som kräver hög precision och prestanda, medan frekvensomformare är bäst lämpade för kraftöverföringsstyrningstillämpningar som prioriterar låga kostnader. Att ha en tydlig förståelse för dessa skillnader kan hjälpa användare att välja rätt system för deras specifika behov.